پروژه STROT؛ کامپایل قصد کاربر با LLM برای اجرای محلی و همیشگی تصمیمها
ابزار STROT با استفاده از مدلهای زبانی بزرگ در زمان کامپایل، فرآیند تصمیمگیری و دستهبندی دادهها را به یک ساختار محلی، سریع و مقرونبهصرفه تبدیل میکند. این رویکرد به توسعهدهندگان اجازه میدهد بدون هزینههای جاری و درگیری با مدلهای سنگین در زمان اجرا، خروجیهای ساختاریافته و مطمئن دریافت کنند.
ساخت یک پلتفرم کنترل حرکت سهبعدی با دقت زیر میکرون به صورت متنباز
پروژه Open Micro-Manipulator یک پلتفرم متنباز و اقتصادی برای کنترل حرکت سهبعدی با دقت زیر میکرون است که از استپر موتورهای معمولی، کنترلکننده حلقه بسته و ساختار کینماتیک موازی بهره میبرد. این پروژه برای کاربردهایی نظیر تراز نوری، ریزکاوی قطعات الکترونیکی و میکروسکوپ کاربرد دارد و از طریق دستورات G-Code قابل کنترل است.
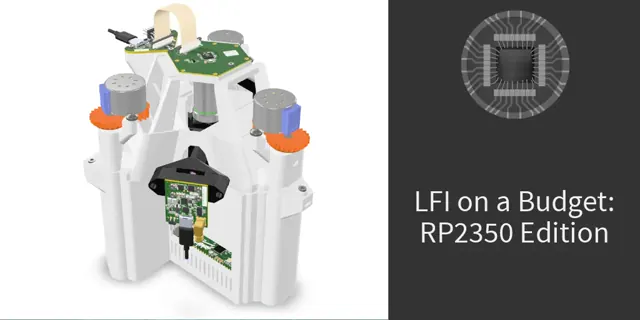
دور زدن بوت امن RP2350 با تزریق خطای لیزری ارزانقیمت
این مقاله نشان میدهد چگونه یک پژوهشگر با ساخت یک پلتفرم تزریق خطای لیزری سفارشی و ارزانقیمت توانسته است مکانیزمهای امنیتی و بوت امن میکروکنترلر RP2350 را دور بزند. این پژوهش رویکردی عملی برای هک سختافزاری تراشهها ارائه میدهد که پیشتر بسیار پرهزینه محسوب میشد.
کاهش مصرف رم در پایتورچ با الگوریتم کولهپشتی و روش Hirschberg
استفاده از الگوریتم جدید dp_knapsack_sliding_hirschberg در PyTorch میزان مصرف اوج حافظه رم را برای برنامهریزی حافظه تا ۲۰ برابر کاهش میدهد. این مقاله نحوه حل مسئله کولهپشتی صفر و یک (0/1 Knapsack) را بدون نیاز به جدولبندی کامل بررسی میکند.