چالش بزرگ هوش مصنوعی: دادههای آموزشی رباتها از کجا میآیند؟ — How to Train Your Robot
خلاصه
برخلاف مدلهای زبانی بزرگ که با کوههایی از متن اینترنت آموزش دیدهاند، دنیای رباتیک با کمبود شدید داده مواجه است. این مقاله به بررسی روشهای مختلف تولید داده مانند تقلیدرفتاری، شبیهسازی و یادگیری تقویتی میپردازد و چالشهای فنی آنها را بررسی میکند.
پیشرفتهای عظیم هوش مصنوعی در سالهای اخیر عمدتاً بر اساس فرضیه مقیاس (Scaling Hypothesis) و در دسترس بودن حجم عظیمی از دادههای آموزشی شکل گرفتهاند. مدلهای زبانی بزرگی مانند GPT-3 روی صدها میلیارد توکن متنی آموزش دیدهاند. اما وقتی صحبت از رباتیک به میان میآید، هیچ مخزن آماده و عمومی مشابهای از دادههای آموزشی ربات وجود ندارد. حل معضل «تأمین داده» به یکی از بزرگترین چالشها برای مهندسان این حوزه تبدیل شده است.
چرا آموزش ربات با متن متفاوت است؟
آموزش هر مدل هوش مصنوعی مستلزم داشتن نمونههای فراوان از انجام درست یک کار یا شناخت خروجی صحیح است تا با استفاده از گردینت کاهشی (Gradient Descent)، پارامترهای مدل بهینهسازی شوند. در متن، کار ساده است: بخش از متن به مدل داده میشود تا کلمات بعدی را پیشبینی کند. اما برای یک ربات، داده آموزشی معمولاً شامل ضبط یک وظیفه یا تلاش برای انجام آن است.
روشهای اصلی تولید دادههای رباتیک
برای حل این مشکل، مهندسان از رویکردهای مختلفی استفاده میکنند:
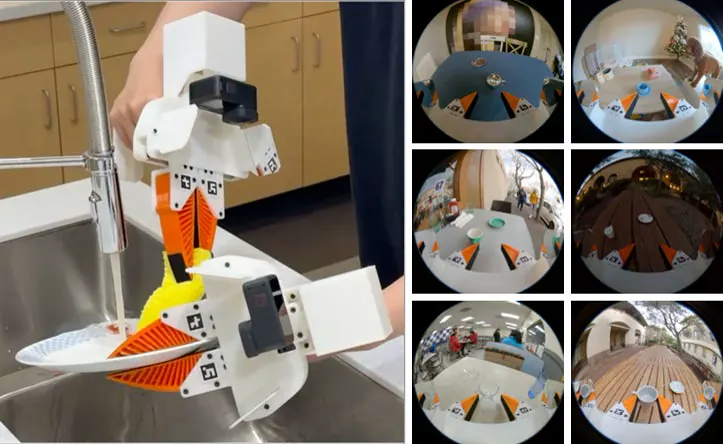
- تلاوپریشن (Teleoperation) یا هدایت از راه دور: در این روش یک انسان با استفاده از کنترلرها یا بازوهای رباتیک، وظیفهای مانند تایپ، جابجایی اجسام یا ریختن آب را انجام میدهد. ویدیوها و حالتهای ربات ضبط شده و الگوریتم با یادگیری تقلیدی (Imitation Learning) تلاش میکند رفتار انسان را شبیهسازی کند. مشکل اصلی این روش هزینه بالا، زمانبر بودن و عدم مقیاسپذیری است.
- یادگیری تقویتی (Reinforcement Learning) و فیدهای عملی: ربات در دنیای واقعی یا شبیهساز بهطور خودکار حرکت میکند و بر اساس موفقیت یا شکست، امتیاز میگیرد.
- شبیهسازی (Simulation): اجرای ربات در دنیای مجازی بسیار ارزانتر و سریعتر است. شرکتهایی مانند Waymo و Figure AI میلیونها یا میلیاردها مایل شبیهسازی انجام دادهاند تا راهرفتن یا رانندگی را به ربات بیاموزند.
چالش شکاف بین شبیهسازی و واقعیت (Sim-to-Real Gap)
بزرگترین مشکل شبیهسازی این است که کیفیت داده به دقت شبیهساز بستگی دارد. فاکتورهایی مانند اصطکاک، خاصیت ارتجاعی و پویایی فیزیکی به سختی مدلسازی میشوند. برای حل این مشکل، تکنیکهایی مثل «تصادفیسازی دامنه» (Domain Randomization) و تولید خودکار محیطهای پیچیدهتر (ADR) به کار میروند تا مدل یاد بگیرد در شرایط ناپایدار هم عملکرد درستی داشته باشد.
نگاهی به نظرات هکرنیوز
بحثهای کاربران هکرنیوز نکات جالبی را روشن کرد. برخی کاربران اشاره کردند که طراحی رباتها به شکل انسان (Humanoid) نه از روی راحتی، بلکه هوشمندانهترین راه برای حل مسئله رباتیک عمومی است؛ زیرا تمام جهان از پیش برای عوامل انساننما ساخته شده است. عدهای دیگر نیز به کمبود حسگرهای عصبی و دادههای حسی پیشرفته در رباتهای فعلی در مقایسه با سیستم عصبی انسان انتقاد داشتند.
این مطلب بهصورت کاملاً خودکار و با هوش مصنوعی از مقالهٔ اصلی و بحث هکرنیوز تهیه شده و ممکن است خطا داشته باشد. حقوق مطلب اصلی متعلق به نویسندهٔ آن است. قوانین و گزارش مشکل