پروژه AlphaNIST؛ گامی تازه در یادگیری رباتیک توسط محققان NVIDIA و دانشگاه واشنگتن — AlphaNIST
خلاصه
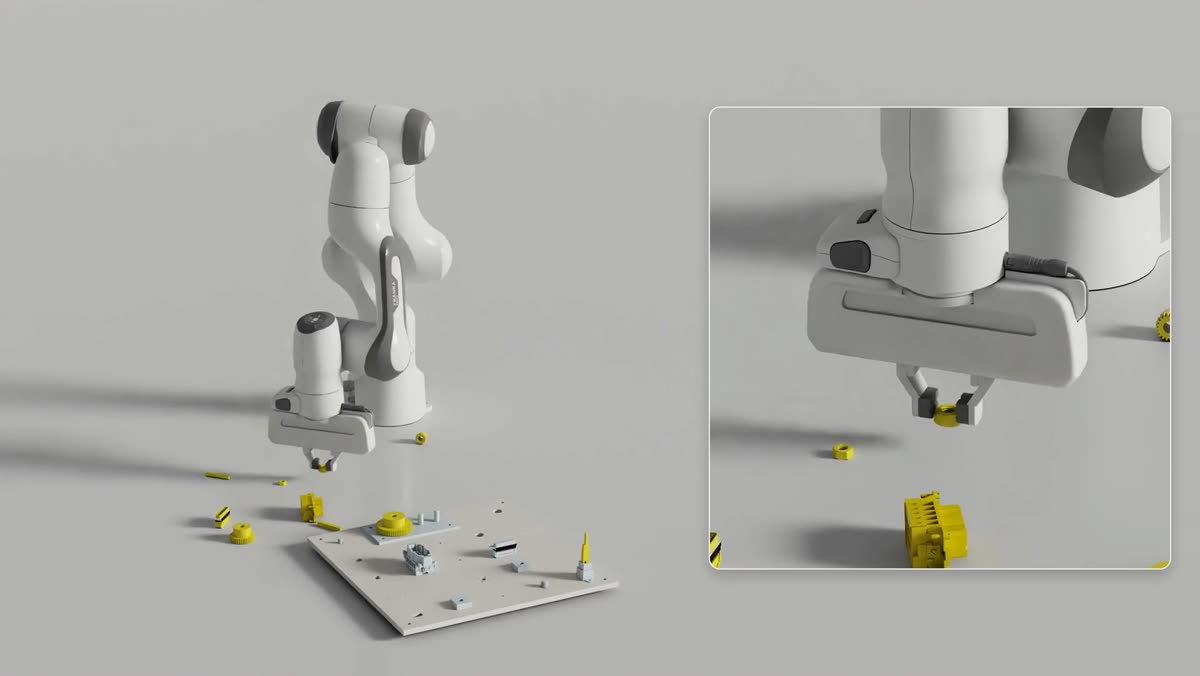
پروژه AlphaNIST تلاشی از سوی محققان NVIDIA و دانشگاه واشنگتن برای استفاده از ایدههای یادگیری ماشین در چالشهای رباتیک است. این مقاله نشان میدهد که چگونه رباتها میتوانند وظایف فیزیکی پیچیده را در محیط شبیهسازیشده یاد بگیرند، هرچند انتقال آن به دنیای واقعی همچنان با چالشهایی روبروست.
معرفی پروژه AlphaNIST
پروژه جدیدی به نام AlphaNIST که حاصل همکاری محققان NVIDIA و دانشگاه واشنگتن (UW) است، سر و صدای زیادی در جامعهی مهندسی رباتیک و هوش مصنوعی به پا کرده است. این مقاله به بررسی چگونگی استفاده از الگوریتمهای یادگیری پیشرفته برای کنترل رباتها در انجام کارهای دقیق فیزیکی میپردازد؛ کارهایی مانند برداشتن قطعات، جابجایی پینهای ۸ میلیمتری و حتی سفت کردن مهرهها.
نامگذاری این پروژه ادای احترامی به پژوهشهای گروه دیوید سیلور در DeepMind (بین سالهای ۲۰۱۶ تا ۲۰۱۸) است که تأثیر عمیقی بر نسل فعلی پژوهشگران این حوزه داشتهاند.
جزئیات فنی و نحوه کارکرد
برای درک بهتر عملکرد ربات در این سیستم، بررسی چند نکته فنی کلیدی ضروری است:
- ورودیهای سیستم: ربات برای درک محیط اطراف خود از Point Clouds به عنوان ورودی استفاده میکند که در واقع وضعیت کامل شبیهسازی را (بهجز سرعتها) پوشش میدهد.
- رفتارهای ارگانیک: این سیستم توانسته است رفتارهای حرکتی بسیار طبیعی و روانی مانند حرکتهای سریع و پرتابی (flicking) را برای انجام وظایف تولید کند.
- منطق فیزیکی: ربات بهگونهای برنامهریزی شده که مثلاً یک پین ۸ میلیمتری را نزدیک به یکی از لبهها بگیرد تا فضای کافی برای وارد کردن آن در سوراخ وجود داشته باشد.
چالشها و بحثهای مطرحشده در Hacker News
جامعهی مهندسی در Hacker News بحثهای جالب و فنی پیرامون این مقاله شکل دادهاند که به درک محدودیتهای آن کمک میکند:
- انتقال به دنیای واقعی: یکی از نویسندگان پروژه تأیید کرده است که در این مقاله هنوز انتقال مستقیم به سختافزار واقعی نشان داده نشده است، اما شواهد امیدوارکنندهای در پژوهشهای دیگر آنها وجود دارد.
- مسائل لجستیکی رولاوتها: کاربران اشاره کردهاند که اجرای صدها هزار رولاوت (Rollout) در دنیای واقعی برای قطعات کوچک، یک کابوس لجستیکی است؛ زیرا رباتها قطعات را میشکنند، روی زمین میریزند و تمیز کردن مداوم محیط فیزیکی بسیار دشوار خواهد بود.
- محدودیتهای مدل: همانطور که در بخش محدودیتهای مقاله ذکر شده است، این سیستم هنوز پایداری و استحکام خود را در برابر خطاهای ادراکی (Perception error)، تاخیر (Latency) یا عدم تطابق مدل تماس (Contact-model mismatch) ثابت نکرده است.
چرا این پروژه برای مهندسان مهم است؟
تلاش برای شبیهسازی و یادگیری وظایف فیزیکی پیچیده با رباتها، آیندهی اتوماسیون صنعتی و تولید را شکل میدهد. اگرچه فاصله زیادی تا پیادهسازی بینقص این الگوریتمها در کارخانهها و دنیای واقعی وجود دارد، اما پیشرفتهای حاصلشده در شبیهسازهای NVIDIA و رویکردهای یادگیری تقویتی نشان میدهد که رباتها در حال نزدیک شدن به مهارتهای حرکتی انسانگونه هستند.
این مطلب بهصورت کاملاً خودکار و با هوش مصنوعی از مقالهٔ اصلی و بحث هکرنیوز تهیه شده و ممکن است خطا داشته باشد. حقوق مطلب اصلی متعلق به نویسندهٔ آن است. قوانین و گزارش مشکل